Sterling Anderson dirigió el programa Autopilot de Tesla entre 2015 y 2016. Hoy ocupa el cargo de director de producto en General Motors (GM), y ha cargado contra la estrategia de conducción asistida de Tesla basada solo en cámaras. En su opinión, prescindir de radar y lidar es un error, justo cuando la tecnología avanzada de asistencia de la marca de Elon Musk sigue bajo la lupa en Estados Unidos por parte de la Administración Nacional de Seguridad del Tráfico en las Carreteras (NHTSA).
Anderson fue especialmente duro con esa decisión. Renunciar al radar para quedarse con un sistema puramente visual, dijo, es “una postura religiosa extraña que ignora la física”. Sus palabras llegan en un momento delicado para Tesla, cuya tecnología de asistencia sigue siendo examinada en Estados Unidos por cómo responde en condiciones de baja visibilidad. Lo que antes era una discusión bastante encerrada en círculos de ingeniería ya se ha convertido en una de las grandes disputas sobre el futuro del coche autónomo.
La objeción va directa al centro de Tesla Vision, el sistema con el que Tesla optó por apoyarse en cámaras y procesamiento de imagen, dejando fuera primero el radar y, después, también los ultrasonidos.
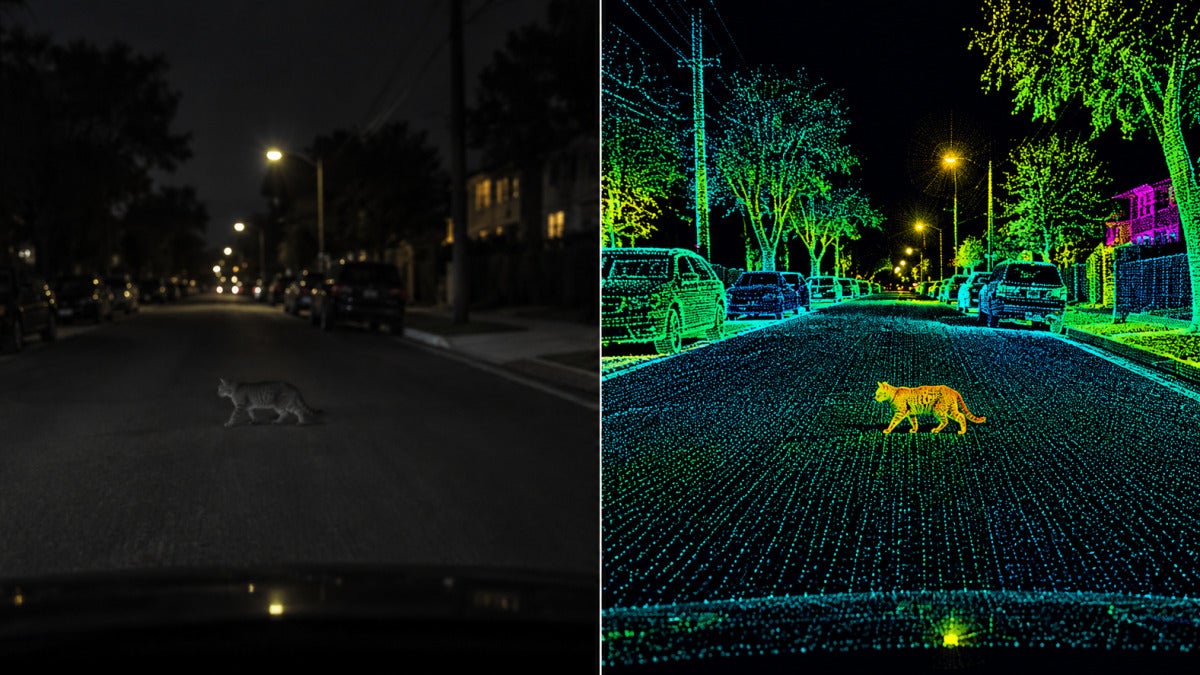
Otros actores del sector, como Waymo o Cruise, han tomado el camino contrario y apuestan por la fusión de sensores: cámaras, radar y lidar trabajando a la vez para ganar redundancia y percibir mejor lo que ocurre en escenarios complicados. Anderson sostiene que el radar todavía ofrece ventajas muy claras. Es relativamente barato, se comporta mejor que una cámara en situaciones como la niebla densa y, además, mide al instante la velocidad de los objetos, algo muy útil cuando se trata de anticipar riesgos. También defendió el papel del lidar, no solo como un sensor más en vehículos de producción, sino como herramienta para entrenar mejor los sistemas visuales cuando ambos se usan de forma conjunta.
Tesla empezó a retirar el radar de los Model 3 y Model Y en mayo de 2021. En 2022 hizo lo mismo con los sensores ultrasónicos.
Antiguos empleados de Tesla han contado que una parte del equipo técnico se opuso a abandonar el radar, pero que Elon Musk terminó imponiendo la decisión. El despliegue de Tesla Vision, además, distó de ser impecable. En sus primeras fases llegó con funciones recortadas: Autosteer quedaba limitado a unos 120 km/h, aumentaba la distancia mínima de seguimiento y herramientas como Smart Summon o Emergency Lane Departure Avoidance ni siquiera estaban disponibles en el momento de la entrega.
La inquietud de los reguladores se concentra, precisamente, en uno de los puntos débiles que señala Anderson. La NHTSA elevó su investigación sobre Full Self-Driving en escenarios de visibilidad reducida a un análisis de ingeniería, el último escalón antes de una posible llamada a revisión. La pesquisa afecta a 3.203.754 vehículos y estudia nueve accidentes, de acuerdo con los datos del propio organismo. Eso no adelanta cuál será la conclusión final, pero sí refuerza una sospecha cada vez más extendida: un sistema que depende solo de cámaras puede toparse con límites más serios bajo lluvia intensa, niebla o deslumbramientos.
Tesla mantiene su hoja de ruta. GM, por su parte, prevé lanzar en 2028 un sistema “eyes-off” para el Cadillac Escalade IQ que combinará cámaras, radar y lidar.
Aun así, el propio Anderson también ha puesto en cuestión ese tipo de etiquetas comerciales. Cree que incluso los sistemas más capaces pueden alimentar un exceso de confianza peligroso al volante. Y la discusión ya no se limita a Estados Unidos. Tesla empuja sus futuros robotaxis y el Cybercab con una arquitectura sustentada en cámaras, mientras otros competidores van mostrando avances apoyados en configuraciones multisensor. En Europa y en China, tanto reguladores como fabricantes también están delimitando el terreno. China, de hecho, ya ha avanzado normas tecnológicamente neutras para niveles más altos de conducción automatizada a partir de 2027. Por ahora no se sabe si la investigación de la NHTSA acabará, o no, en una llamada a revisión.
